

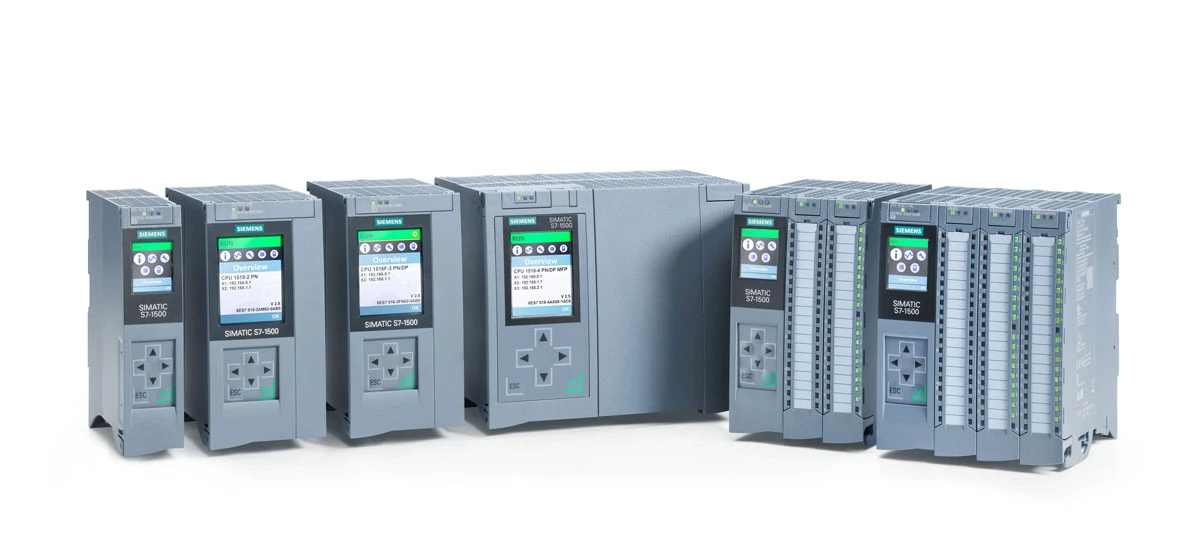
در دنیای صنعتی امروز، سلولهای ابزار خودکار برای بهبود کارایی و کیفیت تولید اهمیت بیشتری پیدا میکنند. در هسته این سیستم ها، ادغام زیمنس PLC با بازوهای رباتیک نقش کلیدی ایفا می کند. زیمنس PLC یک دستگاه کنترلی قابل اعتماد و قدرتمند است که می تواند به بازوهای رباتیک در انجام دقیق و پایدار وظایف کمک کند. این وبلاگ شما را از طریق فرآیند دقیق ادغام Siemens PLC با بازوهای روباتیک، آماده سازی پوشش، عملیات گام به گام، اشکال زدایی و مشکلات رایج راهنمایی می کند. ما همچنین نکات عملی را برای روانتر کردن ادغام ارائه خواهیم داد. چه دانشجویی باشید که اتوماسیون صنعتی را یاد میگیرد یا یک تکنسین که کار مرتبط را شروع میکند، این راهنما اطلاعات واضح و مفیدی را در اختیار شما قرار میدهد.
اصطلاحات کلیدی که باید قبل از ادغام بدانید
قبل از شروع فرآیند ادغام، درک برخی از اصطلاحات اساسی مهم است. اول، زیمنس PLC (کنترل کننده منطقی قابل برنامه ریزی) یک کنترل کننده عملیاتی دیجیتال است که می تواند برنامه های{1} از قبل نوشته شده را برای کنترل دستگاه های صنعتی مختلف اجرا کند. بازوهای رباتیک ابزارهای مکانیکی هستند که می توانند حرکات بازوی انسان را برای انجام کارهایی مانند گرفتن، جابجایی و مونتاژ قطعات کار شبیه سازی کنند. سلول ابزار خودکار یک سیستم کامل است که بازوهای رباتیک، PLC زیمنس، حسگرها و سایر تجهیزات را برای تحقق فرآیندهای تولید خودکار ترکیب میکند.
آماده سازی برای PLC زیمنس و یکپارچه سازی بازوی رباتیک
یک آمادگی خوب پایه و اساس یکپارچگی موفق است. این مرحله شامل سه بخش اصلی است: درک الزامات، تهیه سخت افزار و آماده سازی نرم افزار. هر بخش بسیار مهم است و نمی توان آن را نادیده گرفت.
1. الزامات یکپارچه سازی و مسیرهای فرآیند را روشن کنید
ابتدا، باید وظایفی را که سلول ابزار خودکار تکمیل می کند، به وضوح تعریف کنید. به عنوان مثال، آیا بازوی رباتیک برای چیدن و قرار دادن قطعات کار استفاده می شود یا برای مونتاژ دقیق؟ سرعت و دقت تولید مورد نیاز چقدر است؟ شما همچنین باید مراحل خاص فرآیند را فهرست کنید، مانند "چاپ کردن قطعه کار → بالابر → حرکت به موقعیت هدف → پایین → رها کردن". این مسیر فرآیند، "اسکریپت" برای برنامه نویسی بعدی شما خواهد بود. در عین حال، باید الزامات ایمنی مانند دکمه های توقف اضطراری و درب های ایمنی را تأیید کنید، که باید برای اطمینان از ایمنی تولید در منطق کنترل PLC زیمنس ادغام شوند.
2. آماده سازی سخت افزار
سخت افزار مورد نیاز برای یکپارچه سازی عمدتاً شامل PLC زیمنس (مانند سری S7-1200 یا S7-1500)، بازوهای رباتیک (سازگار با PLC زیمنس، مانند بازوهای رباتیک ABB IRB6700 یا اپسون)، سوئیچ های صنعتی، کابل های اترنت محافظت شده (سوئیچ های Cat6 یا بالاتر)، سنسورهای سوئیچ های عکسی به بالا، سنسورها (سوئیچ های limite limit) و سنسورها عملگرها (سیلندرهای گریپر).
هنگام تهیه سخت افزار، باید اطمینان حاصل کنید که همه دستگاه ها سازگار هستند. به عنوان مثال، PLC زیمنس باید از پروتکل ارتباطی استفاده شده توسط بازوی رباتیک پشتیبانی کند. همچنین برای کاهش تداخل الکترومغناطیسی که برای پایداری سیستم بسیار مهم است، استفاده از کابل های محافظ و اطمینان از اتصال زمین خوب توصیه می شود. علاوه بر این، باید یک جدول تخصیص ورودی/خروجی ترسیم کنید تا آدرس ورودی و خروجی واضح را به حسگرها و محرکها در PLC زیمنس اختصاص دهید. هر گونه نقشه برداری اشتباه از نقاط ورودی/خروجی ممکن است مشکلات بزرگی در اشکال زدایی بعدی ایجاد کند.
3. آماده سازی نرم افزار
نرم افزار اصلی مورد استفاده برای یکپارچه سازی Siemens TIA Portal (پورتال کاملا یکپارچه اتوماسیون) است که پلتفرم توسعه مهندسی زیمنس PLC است. این به شما امکان می دهد سخت افزار را پیکربندی کنید، برنامه ها را بنویسید و سیستم را اشکال زدایی کنید. شما باید نسخه مناسب TIA Portal را نصب کنید (وی13 یا بالاتر توصیه می شود) و اطمینان حاصل کنید که از مدل PLC زیمنس شما پشتیبانی می کند.
علاوه بر این، ممکن است به نرم افزار پیکربندی بازوی رباتیک (مانند RobotStudio برای بازوهای رباتیک ABB) نیاز داشته باشید. این ابزارهای نرم افزاری به شما کمک می کنند تا پارامترهای بازوی رباتیک را تنظیم کرده و با PLC زیمنس ارتباط برقرار کنید. قبل از شروع یکپارچه سازی، باید با عملیات اساسی این نرم افزارها برای بهبود کارایی کار آشنا شوید.
راهنمای گام به گام-{1}} ادغام زیمنس PLC با بازوهای رباتیک
پس از اتمام کار آماده سازی، می توانیم ادغام رسمی را شروع کنیم. این فرآیند به چهار مرحله کلیدی تقسیم می شود: اتصال سخت افزاری، پیکربندی پروتکل ارتباطی، نوشتن برنامه و تنظیم HMI. پیروی از این مراحل به منظور می تواند از پیشرفت روان ادغام اطمینان حاصل کند.
1. اتصال سخت افزار
اولین مرحله اتصال سخت افزاری، ساخت شبکه است. PLC زیمنس و بازوی رباتیک را با استفاده از کابل های اترنت محافظ شده به سوئیچ صنعتی متصل کنید تا یک شبکه محلی تشکیل شود. لازم به ذکر است که آدرس های IP PLC زیمنس و بازوی رباتیک باید در یک بخش شبکه تنظیم شوند تا از تضاد IP جلوگیری شود. توصیه می شود برای مدیریت آسان، آدرس های IP ثابت را برای هر دو دستگاه تنظیم کنید.
در مرحله بعد، حسگرها و محرک ها را مطابق جدول تخصیص ورودی/خروجی به ماژول های ورودی و خروجی PLC زیمنس متصل کنید. به عنوان مثال، خط سیگنال سوئیچ محدود را به ماژول ورودی PLC زیمنس وصل کنید و خط کنترل سیلندر گریپر را به ماژول خروجی وصل کنید. هنگام اتصال، به نوع سیگنال (NPN/PNP، معمولاً باز/معمولا بسته) توجه کنید تا از صحت اتصال مطمئن شوید. در نهایت، دکمه توقف اضطراری و درب ایمنی را بهعنوان قفلهای{3}سطح بالا به PLC زیمنس وصل کنید تا اطمینان حاصل کنید که سیستم میتواند اقدامات خطرناک را فوراً در صورت وقوع اضطراری متوقف کند.
2. پیکربندی پروتکل ارتباطی
برقراری ارتباط موثر بین PLC زیمنس و بازوهای رباتیک یک پیوند کلیدی در یکپارچگی است. پروتکل های ارتباطی متداول مورد استفاده Modbus TCP و Profinet هستند. در اینجا ما Modbus TCP را به عنوان مثال برای توضیح فرآیند پیکربندی، که به طور گسترده استفاده می شود و پیاده سازی آن آسان است، در نظر می گیریم.
ابتدا، PLC زیمنس را به عنوان یک کلاینت TCP Modbus در TIA Portal پیکربندی کنید. بلوک عملکرد "MB_CLIENT" را اضافه کنید و پارامترهای کلیدی مانند آدرس IP مورد نظر (آدرس IP بازوی رباتیک)، شماره پورت (پیشفرض 502)، زمان پایان ارتباط و تعداد دفعات مجدد را تنظیم کنید. سپس، در سمت بازوی رباتیک، عملکرد سرور Modbus TCP را از طریق آویز آموزشی یا نرم افزار پیکربندی فعال کنید و محدوده ثبت مجاز و مجوزهای کد عملکرد را تنظیم کنید.
لازم به ذکر است که PLC زیمنس از حالت بزرگ-edian برای ذخیره دادههای چند بایتی استفاده میکند، در حالی که برخی از بازوهای روباتیک ممکن است از حالت کوچک-اندیان استفاده کنند. بنابراین، هنگام انتقال دادههای شناور{4}}نقطه یا عدد صحیح، لازم است ترتیب بایت را با استفاده از دستورالعمل "SWAP" در برنامه PLC زیمنس تنظیم کنید تا از سازگاری قالب داده اطمینان حاصل کنید. این مرحله برای جلوگیری از سردرگمی داده ها بسیار مهم است. اگر از پروتکل Profinet استفاده می کنید، باید فایل GSD بازوی رباتیک را به TIA Portal وارد کرده و پارامترهای دستگاه Profinet IO را پیکربندی کنید.
3. برنامه نویسی در زیمنس PLC
برنامه نویسی هسته اصلی کنترل عملکرد هماهنگ PLC زیمنس و بازوی رباتیک است. این برنامه باید شامل مراحل اولیه سازی، رویه های کنترل دستی و رویه های کنترل خودکار باشد. برنامه نویسی باید از منطق ماشین حالت پیروی کند تا ساختار برنامه شفاف و آسان باشد.
برنامه مقداردهی اولیه برای تنظیم مجدد سیگنال های خروجی و پاک کردن پرچم های داخلی هنگام راه اندازی سیستم استفاده می شود و اطمینان حاصل می کند که همه دستگاه ها در هنگام راه اندازی در وضعیت ایمن هستند. برنامه کنترل دستی برای رفع اشکال و نگهداری استفاده می شود. این به اپراتورها اجازه می دهد تا حرکت هر محور بازوی رباتیک را از طریق دکمه ها یا HMI (مانند کنترل دویدن) کنترل کنند. سرعت حالت دستی باید بسیار کمتر از حالت خودکار باشد تا ایمنی اشکال زدایی تضمین شود.
برنامه کنترل خودکار هسته اصلی سیستم است. از رله های کمکی یا رجیسترهای داده برای نمایش وضعیت فعلی استفاده می کند (مانند "وضعیت اولیه"، "وضعیت گرفتن"، "حالت متحرک"). هنگامی که وضعیت فعلی درست است و شرایط انتقال برقرار است (مانند ماشه سیگنال سنسور یا تاخیر تایمر)، حالت بعدی فعال می شود و وضعیت فعلی تنظیم مجدد می شود. به عنوان مثال، در حالت گرفتن، PLC زیمنس سیگنال بسته شدن گرپر را خروجی می دهد و تایمر را راه اندازی می کند. پس از اتمام زمان سنج (برای اطمینان از اینکه قطعه کار محکم گرفته شده است)، سیستم وارد حالت بعدی می شود. هنگام نوشتن برنامه، باید قفل های منطقی و محافظ ها را نیز اضافه کنید. به عنوان مثال، پس از اجرای عمل گرفتن، سیگنال "موفقیت در گرفتن" (مانند سوئیچ فشار خلاء) باید شناسایی شود. اگر تشخیص داده نشد، سیستم باید وارد حالت هشدار شود.
4. تنظیم HMI
HMI (Human-واسط ماشین) پل بین اپراتور و سیستم است. از طریق HMI، اپراتور می تواند سیستم را راه اندازی یا متوقف کند، پارامترها را تنظیم کند و وضعیت در حال اجرا را نظارت کند. در پورتال TIA زیمنس، می توانید HMI (مانند SIMATIC TP1200 Comfort) را پیکربندی کنید و تبادل داده را با PLC زیمنس برقرار کنید.
باید رابط نمایش HMI شامل وضعیت فعلی سیستم، موقعیت بازوی رباتیک، اطلاعات آلارم و غیره را تنظیم کنید و همزمان دکمه های عملکرد HMI را برای ارسال دستورات شروع، توقف و کنترل دستی به PLC زیمنس تنظیم کنید. تبادل داده بین HMI و PLC زیمنس از طریق توافق آدرس های ثبت داخلی انجام می شود. یک طراحی خوب HMI می تواند عملکرد سیستم را ساده تر و شهودی تر کند.
اشکال زدایی و بهینه سازی سیستم یکپارچه
پس از تکمیل نوشتن برنامه و پیکربندی، اشکال زدایی لازم است تا اطمینان حاصل شود که سیستم می تواند به طور پایدار اجرا شود و الزامات تولید را برآورده کند. اشکال زدایی به شبیه سازی آفلاین، اشکال زدایی آنلاین و بهینه سازی عملکرد تقسیم می شود.
1. شبیه سازی آفلاین و اشکال زدایی استاتیک
قبل از اتصال قدرت بازوی رباتیک، از عملکرد شبیه سازی پورتال TIA استفاده کنید یا سیگنال های ورودی/خروجی را برای بررسی اینکه آیا جریان منطقی برنامه PLC زیمنس با هدف طراحی مطابقت دارد یا خیر، مجبور کنید. روی بررسی اینکه آیا انتقال حالت صحیح است و آیا شرایط اینترلاک مؤثر است یا خیر، تمرکز کنید. این مرحله می تواند بیشتر خطاهای منطقی را از قبل پیدا کرده و حل کند و خطر اشکال زدایی آنلاین را کاهش دهد.
2. اشکال زدایی آنلاین
اشکال زدایی آنلاین با اتصال سخت افزار واقعی انجام می شود. ابتدا، اجرای یک مرحلهای- را انجام دهید: مرحله به مرحله انتقال حالت را فعال کنید، مشاهده کنید که آیا خروجی هر حالت صحیح است یا خیر، و آیا سیگنال حسگر به طور عادی بازخورد میشود. سپس، یک -عملیات منفرد برای اجرای یک چرخه کاری کامل انجام دهید و انسجام و دقت هر عمل را بررسی کنید. در نهایت، برای شبیه سازی وضعیت تولید واقعی و مشاهده پایداری سیستم و اینکه آیا ضربان تولید با الزامات مطابقت دارد یا خیر، عملیات پیوسته چند چرخه را انجام دهید.
در طول فرآیند اشکالزدایی، اگر مشکلاتی پیدا شد (مانند حرکت نکردن بازوی رباتیک، موقعیت نادرست یا سردرگمی منطقی)، میتوانید از عملکرد تشخیصی PLC زیمنس برای بررسی وضعیت{0}زمان واقعی I/O، گزارشهای خطای پردازنده و وضعیت ارتباط استفاده کنید که به شناسایی سریع مشکل کمک میکند. به عنوان مثال، اگر بازوی رباتیک حرکت نمی کند، می توانید بررسی کنید که آیا حالت مربوطه فعال است یا خیر، آیا فرمان خروجی ارسال شده است و آیا سیم کشی خارجی شل است یا خیر.
3. بهینه سازی عملکرد
پس از اجرای پایدار سیستم، بهینه سازی عملکرد برای بهبود کارایی تولید مورد نیاز است. شما می توانید منطق برنامه را برای کوتاه کردن زمان انتظار غیر ضروری و بهبود سرعت پاسخگویی سیستم بهینه کنید. به عنوان مثال، پارامترهای شتاب و کاهش سرعت بازوی رباتیک را تنظیم کنید تا حرکت را نرمتر و سریعتر کنید. در همان زمان، میتوانید مکانیسم تشخیص ضربان قلب را تنظیم کنید: PLC زیمنس به طور دورهای یک درخواست خواندن برای یک ثبت خاص به بازوی رباتیک ارسال میکند تا وضعیت اتصال را قضاوت کند. هنگامی که یک ناهنجاری پیدا شد، می توان یک زنگ هشدار را فورا فعال کرد یا می توان کار ارتباطی را دوباره راه اندازی کرد.
علاوه بر این، برنامه نویسی مدولار را می توان برای تقسیم عملکردهای مختلف (مانند کنترل دستی، کنترل خودکار و زنگ هشدار) به زیر روال های مختلف استفاده کرد. برنامه اصلی فقط مسئولیت فراخوانی و مدیریت وضعیت را بر عهده دارد و ساختار برنامه را شفاف تر و آسان تر برای نگهداری و پیوند می کند. افزودن نظرات واضح به برنامه نیز یک عادت خوب است که خواندن آن برای دیگران و بررسی آن برای خودتان در آینده راحت است.
مشکلات و راه حل های رایج در یکپارچه سازی
در طول فرآیند یکپارچه سازی PLC زیمنس و بازوهای رباتیک، ممکن است با برخی مشکلات رایج روبرو شوید. تسلط بر راه حل های مربوطه می تواند به شما در حل سریع مشکلات و جلوگیری از تأثیرگذاری بر پیشرفت پروژه کمک کند.
1. قطع ارتباط
دلایل: تداخل آدرس IP، مسدود شدن پورت ارتباطی، شل شدن کابل شبکه یا تداخل الکترومغناطیسی.
راهحلها: آدرسهای IP PLC زیمنس و بازوی روباتیک را بررسی کنید تا مطمئن شوید که در یک بخش شبکه هستند و هیچ تضادی ندارند. تنظیمات فایروال را بررسی کنید تا مطمئن شوید که پورت 502 (برای Modbus TCP) مسدود نشده است. بررسی کنید که آیا کابل شبکه محکم وصل شده است یا خیر و در صورت لزوم کابل آسیب دیده را تعویض کنید. تقویت زمین و استفاده از کابل های محافظ برای کاهش تداخل الکترومغناطیسی.
2. سردرگمی داده ها
دلایل: حالتهای ذخیره داده ناسازگار (بزرگ-Endian/Little-Edian) بین PLC زیمنس و بازوهای روباتیک، یا تنظیم نادرست طول داده.
راه حل ها: از دستورالعمل SWAP در برنامه PLC زیمنس برای تنظیم ترتیب بایت استفاده کنید. تنظیم طول داده را بررسی کنید و مطمئن شوید که طول داده فرستنده و گیرنده سازگار است. به عنوان مثال، هنگام انتقال اعداد واقعی 32 بیتی، دو رجیستر نگهدارنده متوالی باید اشغال شوند و آدرس شروع باید زوج باشد.
3. انحراف حرکت بازوی رباتیک
دلایل: داده های موقعیت هدف نادرست، قطعات مکانیکی شل بازوی رباتیک، یا بازخورد غیرعادی رمزگذار.
راه حل: داده های موقعیت هدف ذخیره شده در PLC زیمنس را بررسی و تصحیح کنید. بازوی رباتیک را برای قطعات شل بررسی کنید و آنها را سفت کنید. سیگنال بازخورد رمزگذار را بررسی کنید و در صورت لزوم رمزگذار معیوب را جایگزین کنید.
4. سیستم نمی تواند به طور خودکار شروع شود
دلایل: باز نشدن قفل ایمنی (مانند بسته نشدن درب ایمنی)، یا برنامه اولیه دارای خطاهایی است.
راه حل ها: بررسی کنید که آیا درب ایمنی، دکمه توقف اضطراری و سایر قفل های ایمنی در حالت عادی هستند یا خیر. برنامه اولیه سازی PLC زیمنس را بررسی کنید، پرچم های خطا را پاک کنید و مطمئن شوید که سیستم در وضعیت اولیه ایمن قرار دارد.
نتیجهگیری: ارزش ادغام PLC زیمنس در سلولهای ابزار خودکار
ادغام زیمنس PLC با بازوهای رباتیک برای سلولهای ابزار خودکار میتواند کارایی تولید را تا حد زیادی بهبود بخشد، هزینههای نیروی کار را کاهش دهد و کیفیت محصول را تضمین کند. با پیگیری روش های آماده سازی، مراحل یکپارچه سازی، اشکال زدایی و بهینه سازی معرفی شده در این وبلاگ می توانید کار یکپارچه سازی را با موفقیت به پایان برسانید. کلید ادغام داشتن درک روشنی از الزامات، آماده سازی کامل، و اشکال زدایی دقیق و بهینه سازی سیستم است.
زیمنس PLC یک هسته کنترل قابل اعتماد و قدرتمند است و سازگاری خوب و عملکردهای غنی آن، آن را به گزینه ای ایده آل برای یکپارچه سازی اتوماسیون صنعتی تبدیل می کند. چه یک سلول ابزار خودکار کوچک باشد یا یک خط تولید{1} در مقیاس بزرگ، زیمنس PLC می تواند نقش مهمی ایفا کند. امیدواریم این وبلاگ بتواند به شما در درک بهتر و تسلط بر فناوری یکپارچه سازی PLC زیمنس و بازوهای رباتیک کمک کند. در صورت داشتن هرگونه سوال در حین کار می توانید به مستندات رسمی زیمنس مراجعه کرده و یا با پرسنل فنی حرفه ای مشورت نمایید.


